

x
搜索关键词


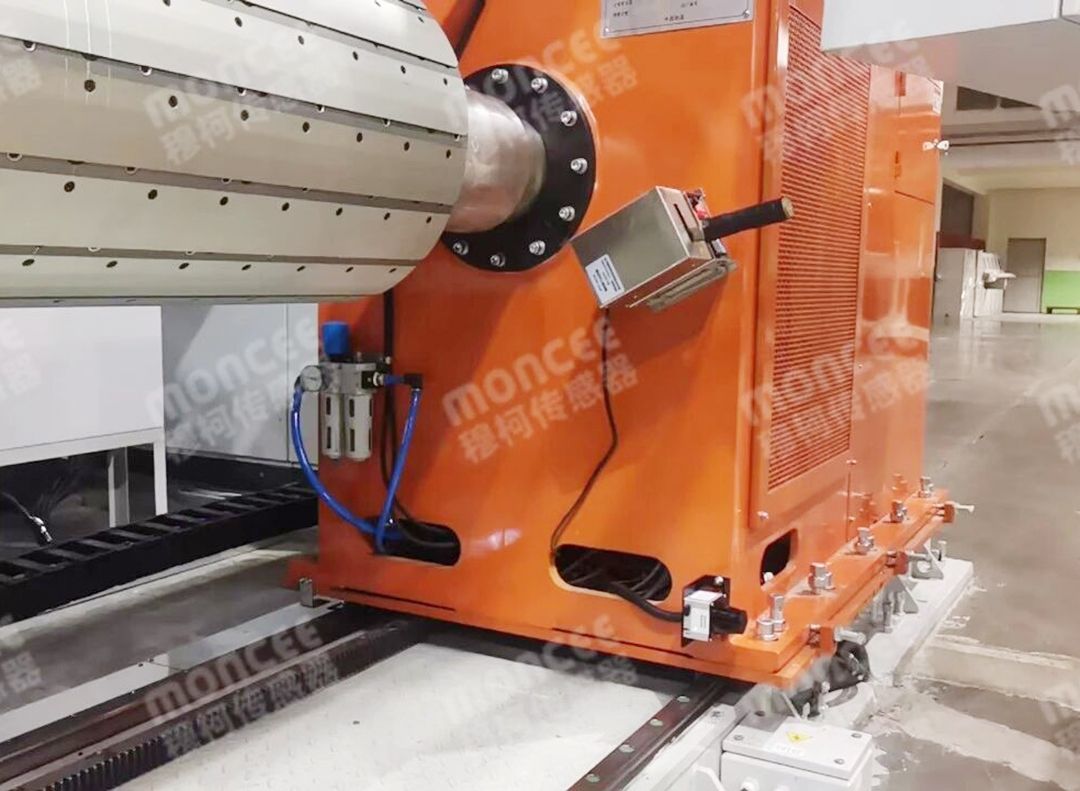
Seiring semakin banyaknya penggunaan AGV dan AMR di pabrik, gudang, serta sistem intralogistik, kemampuan memahami lingkungan secara akurat menjadi bagian penting dalam desain mobile robot. Sebuah mobile robot harus terus mengetahui kondisi di sekitarnya, mendeteksi objek yang berada di jalurnya, serta memberikan respons yang sesuai ketika manusia, pallet, kendaraan, mesin, atau objek lain memasuki area operasinya.
Di sinilah teknologi AGV / AMR / Mobile Robot Cluster LiDAR memiliki nilai penting.
Namun, bagi produsen OEM dan system integrator, pemilihan LiDAR bukan sekadar memilih sensor dengan jarak deteksi paling jauh. Pertanyaan yang lebih penting adalah apakah sensor tersebut menyediakan cakupan deteksi yang memadai, mendukung konfigurasi detection zone, dapat diintegrasikan dengan robot controller, serta dapat diterapkan secara efisien pada seluruh armada mobile robot.
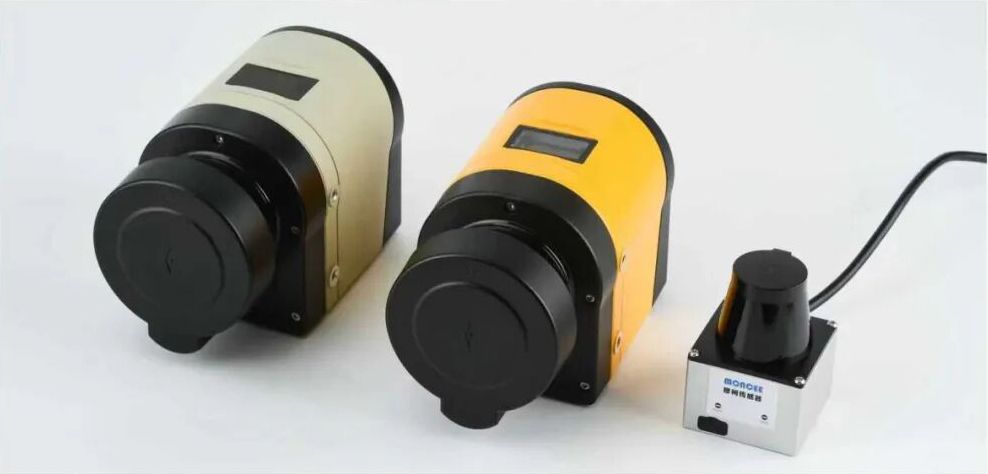
Panduan ini membahas faktor utama yang perlu diperhatikan ketika memilih LiDAR untuk deteksi hambatan pada AGV dan AMR, dengan MILS-F30 sebagai contoh sensor laser scanning untuk aplikasi industri.
1. Mengapa AGV dan AMR Membutuhkan LiDAR?
Berbeda dengan mesin industri yang dipasang secara tetap, mobile robot terus berpindah posisi di dalam lingkungan kerja.
AGV dapat digunakan untuk mengangkut material antara lini produksi, sedangkan AMR dapat melakukan navigasi secara lebih dinamis di antara lorong gudang, workstation, area penyimpanan, dan berbagai objek sementara. Dalam kedua aplikasi tersebut, robot harus mampu mengenali objek yang tidak terduga di jalurnya dan mengambil tindakan yang sesuai untuk menghindari tabrakan.
LiDAR menyediakan informasi tersebut dengan mengukur jarak antara sensor dan objek di sekitarnya.
Dalam aplikasi mobile robot, LiDAR dapat digunakan untuk mendeteksi:
Pekerja dan pejalan kaki
Pallet dan container
Forklift dan trolley
Mesin produksi
Hambatan sementara
Dinding, rak, dan struktur tetap lainnya
Informasi tersebut menjadi bagian dari sistem environmental perception, sehingga mobile robot dapat memahami kondisi lingkungan dan menentukan respons pergerakan yang sesuai.
MILS-F30 menggunakan teknologi Time of Flight (TOF) dan memiliki scanning angle 270°, dengan jarak deteksi maksimum hingga 50 m. Untuk target dengan reflectivity 10%, jarak deteksi yang didokumentasikan adalah 20 m, sedangkan akurasi pengukuran sekitar ±2 cm pada kondisi yang ditentukan.
2. AGV vs. AMR: Apa yang Harus Dideteksi LiDAR?
Meskipun AGV dan AMR menggunakan strategi navigasi yang berbeda, kebutuhan obstacle detection keduanya memiliki banyak kesamaan.
AGV dapat mengikuti jalur yang telah ditentukan, sementara AMR dapat merencanakan jalurnya secara dinamis. Namun, keduanya tetap harus mampu mengenali objek yang muncul secara tiba-tiba di depan robot dan menghindari potensi tabrakan.
Karena itu, pemilihan LiDAR sebaiknya dimulai dari kondisi aplikasi sebenarnya.
Contohnya:
Warehouse AGV:
Prioritasnya dapat berupa deteksi pallet, pemantauan lorong, serta deteksi hambatan pada jarak yang lebih jauh.
Factory AMR:
Prioritasnya dapat berupa deteksi pekerja, trolley, mesin, serta objek sementara di sekitar lini produksi.
Automated Forklift:
Sistem sensing mungkin perlu mencakup area yang lebih luas karena ukuran kendaraan, muatan, dan jarak pengereman yang lebih besar.
Pendekatan berbasis aplikasi ini lebih efektif daripada memilih sensor hanya berdasarkan angka maximum detection range.
3. Mengapa Scanning Angle 270° Berharga untuk Mobile Robot?
Mobile robot tidak selalu bergerak dalam garis lurus.
Robot dapat berbelok, bergerak mundur, memasuki loading station, maupun beroperasi di ruang yang terbatas. Detection field yang hanya mengarah ke depan dapat menyebabkan area tertentu di sekitar kendaraan tidak terpantau.
MILS-F30 memiliki scanning angle 270°, sehingga memberikan area deteksi yang luas di sekitar sensor. Default angular resolution-nya adalah 0,25°, sehingga scanner dapat menghasilkan informasi spasial yang cukup detail untuk aplikasi obstacle detection industri.
Bagi produsen OEM, kemampuan ini dapat memberikan fleksibilitas lebih besar dalam menentukan posisi pemasangan sensor dan merancang arsitektur environmental perception pada robot.
Namun, cakupan aktual tetap bergantung pada posisi pemasangan sensor, bentuk kendaraan, dimensi muatan, serta bidang deteksi yang dibutuhkan. Oleh karena itu, LiDAR sebaiknya dievaluasi sebagai bagian dari keseluruhan desain mobile robot, bukan sebagai komponen yang berdiri sendiri.
4. Multi-Zone Detection: Lebih dari Sekadar Obstacle Avoidance
Salah satu fitur yang memiliki nilai komersial tinggi untuk aplikasi AGV dan AMR adalah configurable area detection.
Mobile robot tidak selalu harus memberikan respons yang sama terhadap setiap objek yang terdeteksi.
Sebagai contoh:
Objek yang masih berada pada jarak jauh mungkin hanya perlu dipantau.
Objek yang memasuki area lebih dekat dapat memicu peringatan atau pengurangan kecepatan.
Objek yang memasuki area kritis dapat memerlukan respons kontrol yang lebih kuat.
MILS-F30 mendukung hingga 16 area group, dengan 3 configurable areas untuk setiap area group. Detection area dapat dikonfigurasi sebagai outer, middle, dan inner zone. Bentuk area yang tersedia mencakup rectangle, sector, dan polygon.
Arsitektur tersebut memungkinkan OEM engineer membuat strategi deteksi yang berbeda berdasarkan kondisi operasi mobile robot.
Sebagai contoh, satu area group dapat digunakan untuk kondisi transportasi normal, sementara area group lainnya dapat digunakan ketika robot memasuki lorong sempit atau mendekati workstation.
5. Mobile Robot Cluster LiDAR: Merancang Sistem untuk Fleet Deployment
Konsep Mobile Robot Cluster LiDAR menjadi semakin relevan ketika perusahaan tidak hanya menggunakan satu prototype robot, tetapi menerapkan puluhan atau bahkan ratusan AGV dan AMR.
Dalam deployment berbasis fleet, pemilihan sensor tidak hanya memengaruhi performa satu robot, tetapi juga:
Konsistensi konfigurasi
Waktu commissioning
Beban maintenance
Manajemen spare parts
Kebutuhan tenaga engineering
Skalabilitas deployment
MILS-F30 mendukung fungsi import dan export konfigurasi area, sehingga konfigurasi yang telah selesai dibuat dapat direplikasi ke unit lain. Hal ini sangat berguna ketika beberapa mobile robot memiliki konfigurasi mekanis dan kondisi operasional yang serupa.
Bagi produsen OEM yang memproduksi mobile robot dalam jumlah besar, kemampuan tersebut dapat memberikan penghematan biaya yang signifikan.
Daripada memperlakukan setiap instalasi LiDAR sebagai proyek engineering yang sepenuhnya terpisah, perusahaan dapat menggunakan configuration template yang telah distandardisasi untuk menciptakan proses deployment yang lebih konsisten.
6. Response Time Harus Dievaluasi sebagai Sebuah Sistem
Untuk obstacle detection, response time sensor memang penting. Namun, parameter tersebut tidak boleh disamakan dengan total stopping time mobile robot.
Rangkaian respons sebenarnya dapat mencakup:
Object detection → LiDAR data transmission → controller processing → control output → drive response → mechanical braking
Dokumentasi MILS-F30 mencantumkan minimum network transmission interval sekitar 66 ms pada active transmission mode. Dalam referensi parameter produk yang digunakan saat ini, sekitar 66 ms juga digunakan untuk initial response area detection.
Namun, performa penghentian akhir tetap bergantung pada keseluruhan sistem kontrol dan mekanis.
Karena itu, OEM engineer perlu mengevaluasi response LiDAR bersama dengan:
Kecepatan robot
Massa kendaraan
Payload
Respons drive
Performa rem
Pemrosesan controller
Konfigurasi detection zone
Hal ini menjadi semakin penting ketika robot membawa muatan berat atau beroperasi pada kecepatan yang lebih tinggi.
7. Kondisi Lingkungan Penting dalam Pemilihan Industrial LiDAR
AGV dan AMR sering bekerja di lingkungan industri yang jauh lebih kompleks daripada laboratorium.
Debu, perubahan temperatur, intensitas cahaya, dan reflectivity objek dapat memengaruhi performa deteksi.
MILS-F30 memiliki IP65, operating temperature sekitar -25°C hingga +55°C, serta ketahanan terhadap ambient light hingga 80.000 lux. Sensor menggunakan laser 905 nm dengan laser Class 1.
Jarak deteksi maksimum yang didokumentasikan adalah 50 m, tetapi performa deteksi dapat berubah sesuai dengan reflectivity target. Untuk target dengan reflectivity 10%, jarak deteksi yang ditentukan adalah 20 m.
Bagi proyek komersial, perbedaan ini sangat penting.
Tim procurement sebaiknya mengevaluasi performa sensor berdasarkan kondisi operasi sebenarnya, bukan hanya membandingkan angka spesifikasi maksimum.
8. Communication dan Integration Merupakan Persyaratan Penting bagi OEM
LiDAR hanya dapat memberikan manfaat maksimal bagi mobile robot apabila data yang dihasilkan dapat diintegrasikan secara efektif dengan control architecture kendaraan.
MILS-F30 mendukung Ethernet dan Type-C untuk komunikasi serta konfigurasi. Sensor juga mendukung active dan passive data transmission mode.
Dalam proyek OEM, engineer sebaiknya mengevaluasi:
1.Kompatibilitas communication interface
2.Kebutuhan data processing
3.Metode switching detection area
4.Kompatibilitas dengan controller
5.Workflow konfigurasi dan commissioning
6.Kebutuhan maintenance pada tingkat fleet
LiDAR dengan kemampuan integrasi yang sesuai dapat mengurangi engineering workload dan mempermudah pengembangan versi robot di masa mendatang.
9. LiDAR Tidak Otomatis Berarti Certified Safety Laser Scanner
Perbedaan ini sangat penting dalam proses commercial procurement.
Sebuah laser scanning sensor dapat memiliki kemampuan navigation dan obstacle detection yang sangat baik tanpa secara otomatis menjadi Safety Laser Scanner yang telah memperoleh sertifikasi formal.
MILS-F30 didokumentasikan sebagai industrial laser scanning sensor yang dirancang untuk navigation, obstacle avoidance, dan area detection. Dokumentasi yang tersedia tidak menetapkan sertifikasi keselamatan formal seperti kategori tertentu berdasarkan IEC 61496, SIL, atau PL.
Karena itu, apabila sebuah proyek mobile robot membutuhkan safety function yang tersertifikasi secara formal, OEM harus memverifikasi perangkat keselamatan, sertifikasi, serta keseluruhan safety architecture yang berlaku secara terpisah.
Untuk aplikasi navigation dan general obstacle avoidance, industrial LiDAR tetap dapat menjadi komponen penting dalam environmental perception system mobile robot.
10. Bagaimana Perusahaan Memilih LiDAR untuk Proyek AGV dan AMR?
Sebelum melakukan pembelian, OEM dan system integrator sebaiknya memberikan informasi berikut kepada supplier:
Jenis AGV, AMR, atau automated forklift
Maximum vehicle speed
Typical payload
Detection distance yang dibutuhkan
Scanning angle yang dibutuhkan
Mounting height dan posisi sensor
Kondisi indoor atau outdoor
Jenis target dan reflectivity
Communication interface
Jumlah detection zone yang dibutuhkan
Jumlah robot yang akan diproduksi atau digunakan
Untuk proyek fleet, kemampuan supplier juga perlu dievaluasi berdasarkan:
Standardisasi konfigurasi
Technical support
Integration assistance
Konsistensi produksi
Kemampuan memenuhi kebutuhan volume
Dengan demikian, LiDAR terbaik bukan selalu sensor dengan range tertinggi atau harga unit terendah.
Produk yang lebih tepat adalah sensor yang memberikan keseimbangan antara detection performance, integration efficiency, configuration flexibility, deployment cost, dan long-term maintainability.
Kesimpulan
Obstacle detection untuk AGV dan AMR menjadi semakin penting seiring berkembangnya otomatisasi pabrik, warehouse automation, dan intralogistics.
Pada tingkat satu unit robot, LiDAR menyediakan kemampuan environmental perception dan obstacle detection. Namun, untuk deployment dalam jumlah besar, AGV / AMR / Mobile Robot Cluster LiDAR perlu dievaluasi dari perspektif fleet, termasuk konsistensi konfigurasi, komunikasi, commissioning, dan maintenance.
MILS-F30 menunjukkan bagaimana sebuah industrial laser scanning sensor dapat menggabungkan 270° scanning, maximum detection distance hingga 50 m, configurable multi-zone detection, multiple area groups, Ethernet communication, dan configuration replication untuk aplikasi mobile robot industri.
Bagi produsen OEM dan system integrator, pertanyaan yang paling penting bukan hanya:
“Seberapa jauh LiDAR ini dapat mendeteksi?”
Melainkan:
“Apakah LiDAR ini mampu menyediakan detection performance, integration flexibility, dan deployment efficiency yang dibutuhkan untuk seluruh platform atau fleet mobile robot kami?”
Sudut pandang inilah yang mengubah pemilihan LiDAR dari sekadar pembelian komponen menjadi sebuah investasi otomasi jangka panjang.
 Artikel Sebelumnya:Pressure Sensitive Mat untuk Keselamatan Industri: Biaya, Ku
 Kembali ke daftar
Artikel Berikutnya:Analisis Mendalam | MVS Safety Eye, Pelindung Keselamatan AI

 English
 简体中文
 Indonesian


