

x
搜索关键词


Dalam otomasi industri modern, sekadar mendeteksi adanya rintangan sering kali belum cukup. Pada AGV, AMR, robot bergerak, dan peralatan produksi otomatis, tantangan sebenarnya adalah menentukan di mana deteksi harus dilakukan, bagaimana area deteksi berubah sesuai kondisi operasi, dan bagaimana hasil deteksi dikirim ke sistem kontrol.
Di sinilah Safety Area Scanner dapat memberikan nilai yang signifikan. Dengan menetapkan zona deteksi tertentu di sekitar peralatan, produsen mesin dan system integrator dapat membangun strategi proteksi yang lebih terstruktur sekaligus mempertahankan fleksibilitas yang dibutuhkan oleh aplikasi industri.
Namun, merancang protective zone yang efektif bukan sekadar menggambar persegi panjang virtual di sekitar mesin. Jarak deteksi, sudut pemindaian, karakteristik objek, pergerakan mesin, kondisi lingkungan, persyaratan waktu respons, dan integrasi dengan sistem kontrol semuanya perlu diperhitungkan.
Artikel ini menjelaskan cara merancang dan mengonfigurasi protective zone pada Safety Area Scanner dari perspektif aplikasi industri dan pengadaan B2B.
1. Apa Itu Safety Area Scanner?
Safety Area Scanner pada umumnya digunakan untuk memantau area tertentu dan menentukan apakah terdapat objek atau personel yang memasuki area tersebut.
Dalam aplikasi industri, teknologi area scanning dapat digunakan untuk:
Deteksi rintangan AGV dan AMR
Pemantauan area mobile robot
Perlindungan peralatan otomatis
Pemantauan area kerja robot
Deteksi personel
Pencegahan tabrakan
Pemantauan area terbatas
Sistem logistik industri
Namun, penting untuk membedakan antara sensor pemindaian laser industri yang memiliki fungsi deteksi area dan Safety Laser Scanner yang telah memperoleh sertifikasi keselamatan secara formal.
Dokumentasi MILS-F30 mendeskripsikan produk ini sebagai industrial laser scanning sensor untuk navigasi dan obstacle avoidance, yang mampu melakukan deteksi dan proteksi area. Sensor ini menggunakan teknologi pengukuran TOF serta memiliki field of view 270° dengan jarak deteksi maksimum 50 m.
Karena itu, jika produk akan digunakan untuk aplikasi machine safety formal, pembeli perlu memverifikasi sendiri sertifikasi keselamatan dan standar yang berlaku. Jangan mengasumsikan bahwa setiap produk yang disebut LiDAR atau area scanner otomatis merupakan Safety Laser Scanner yang tersertifikasi.
2. Mulai dari Aplikasi, Bukan dari Sensor
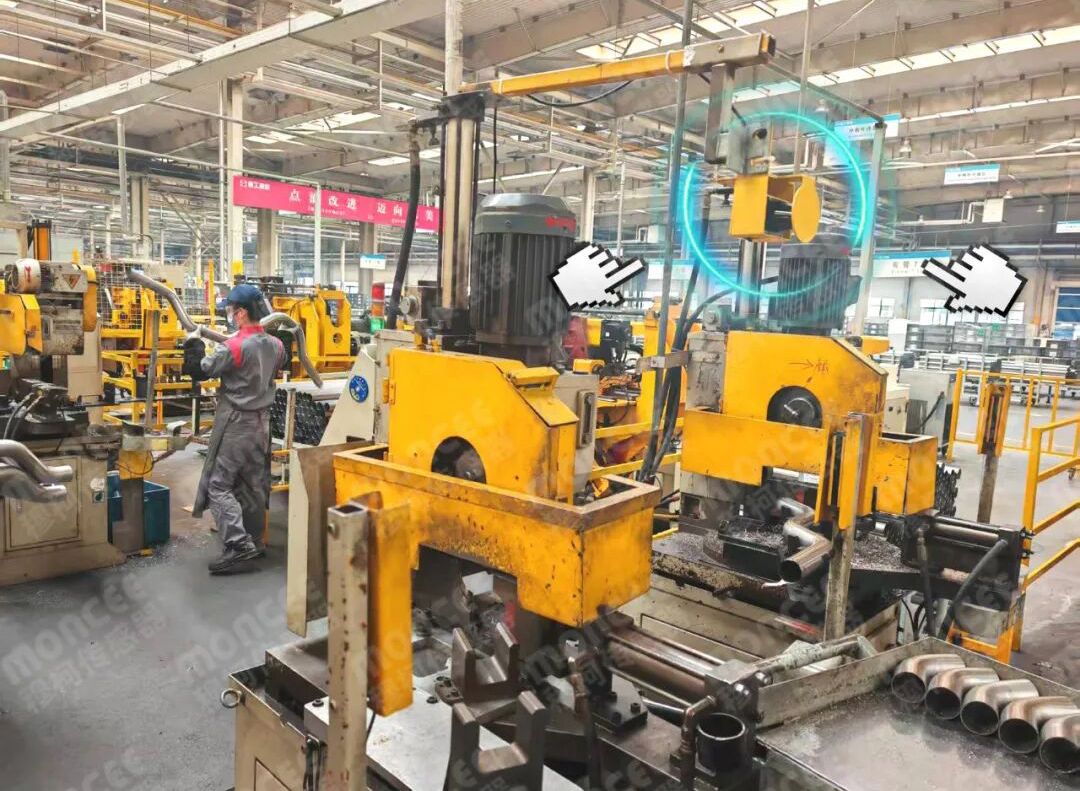
Kesalahan yang cukup umum dalam proyek industri adalah memilih sensor terlebih dahulu, kemudian menentukan area deteksi.
Pendekatan yang lebih tepat adalah menentukan kebutuhan aplikasi terlebih dahulu.
Sebelum mengonfigurasi protective zone, tentukan:
Apa yang harus dideteksi?
Dari arah mana target dapat memasuki area pemantauan?
Seberapa cepat mesin atau kendaraan bergerak?
Berapa jarak deteksi yang diperlukan?
Area mana yang harus menghasilkan respons berbeda?
Apa tindakan sistem ketika setiap area terpicu?
Sebagai contoh, sebuah AGV mungkin membutuhkan area deteksi yang lebih luas ketika bergerak dengan kecepatan tinggi dan area yang lebih kecil ketika bergerak perlahan.
Artinya, protective zone harus dirancang berdasarkan kondisi operasi aktual peralatan, bukan sekadar menggunakan jarak pemindaian maksimum sensor sebagai batas kerja.
3. Gunakan Beberapa Detection Zone untuk Tingkat Risiko yang Berbeda
Salah satu metode praktis adalah membagi area pemantauan menjadi beberapa zona.
MILS-F30 mendukung 16 grup area, dengan 3 area dalam setiap grup. Sensor ini juga menyediakan empat digital input untuk pergantian area group.
Arsitektur tersebut memungkinkan sistem industri membuat beberapa tingkat deteksi.
Outer Zone
Digunakan sebagai area deteksi awal.
Ketika objek memasuki zona ini, sistem dapat memberikan peringatan atau mempersiapkan peralatan terhadap kemungkinan kondisi berhenti, sesuai dengan logika kontrol aplikasi.
Middle Zone
Digunakan untuk kondisi deteksi dengan prioritas lebih tinggi.
Ketika objek semakin mendekati kendaraan atau mesin, controller dapat memberikan respons yang lebih agresif.
Inner Zone
Digunakan sebagai area pemantauan paling dekat.
Zona ini dapat ditetapkan sebagai area dengan tingkat kepentingan tertinggi berdasarkan desain sistem.
Respons aktual terhadap setiap zona harus ditentukan berdasarkan arsitektur kontrol dan persyaratan aplikasi. Hal terpenting adalah multi-zone detection memungkinkan sistem memberikan respons berbeda terhadap kondisi deteksi yang berbeda, bukan memperlakukan semua objek dengan cara yang sama.
4. Pilih Bentuk Protective Zone yang Sesuai
Lingkungan industri jarang memiliki layout yang benar-benar berbentuk persegi panjang.
Scanner yang dipasang di samping conveyor, AGV, robot, atau mesin mungkin perlu memantau area dengan bentuk yang tidak beraturan.
Karena itu, fleksibilitas bentuk area menjadi sangat penting.
Tergantung pada aplikasinya, detection zone dapat dirancang menggunakan:
Area berbentuk persegi panjang
Area berbentuk sektor
Area berbentuk poligon
Batas yang mengikuti bentuk mesin
Area yang mengikuti jalur pergerakan kendaraan
Sebagai contoh, scanner yang dipasang di bagian depan AGV dapat menggunakan area berbentuk sektor untuk memantau jalur perjalanan. Sementara itu, scanner yang dipasang di samping mesin tetap dapat menggunakan area poligonal yang mengikuti batas fisik mesin.
Tujuannya bukan membuat area deteksi sebesar mungkin, tetapi menciptakan detection field yang sesuai dengan potensi bahaya atau jalur tabrakan aktual.
5. Perhitungkan Scanning Angle dan Detection Distance
Protective zone hanya dapat berfungsi secara efektif dalam kemampuan deteksi aktual sensor.
MILS-F30 memiliki sudut pemindaian 270°, jarak deteksi maksimum 50 m, dan jarak deteksi 20 m pada reflektivitas 10%. Resolusi sudut default adalah 0,25°, sedangkan akurasi pengukuran sekitar ±2 cm berdasarkan kondisi pengujian yang didokumentasikan.
Parameter tersebut perlu diperhitungkan ketika menentukan posisi pemasangan.
Sebagai contoh:
Jarak deteksi panjang dapat berguna untuk kendaraan bergerak.
Sudut pemindaian yang luas dapat membantu mengurangi area blind spot.
Resolusi sudut memengaruhi detail sampling spasial.
Reflektivitas objek harus diperhitungkan ketika memperkirakan kemampuan deteksi aktual.
Karena itu, engineer sebaiknya menentukan protective zone berdasarkan kondisi deteksi nyata, bukan langsung menggunakan spesifikasi maksimum sensor sebagai batas area kerja.
6. Perhatikan Kondisi Lingkungan Instalasi
Desain protective zone yang baik tetap dapat menghasilkan performa yang kurang optimal jika lingkungan pemasangannya tidak sesuai.
MILS-F30 dirancang untuk penggunaan industri dengan IP65, suhu operasi -25°C hingga +55°C, serta kemampuan menghadapi ambient light hingga sekitar 80.000 lux. Produk menggunakan laser 905 nm Class 1.
Dokumentasi produk juga menjelaskan penggunaan indoor dan outdoor serta kemampuan multi-echo, desain pengendalian temperatur, dan konstruksi tertutup untuk kondisi lingkungan yang lebih kompleks.
Ketika merancang detection zone, engineer perlu mempertimbangkan:
Sinar matahari langsung
Debu
Hujan, kabut, atau salju
Objek dengan reflektivitas tinggi
Target dengan reflektivitas rendah
Perubahan temperatur
Struktur di sekitar sensor yang dapat memengaruhi deteksi
Posisi pemasangan fisik sebaiknya ditentukan terlebih dahulu sebelum konfigurasi virtual protective zone diselesaikan.
7. Sesuaikan Area Group dengan Kondisi Operasi Mesin
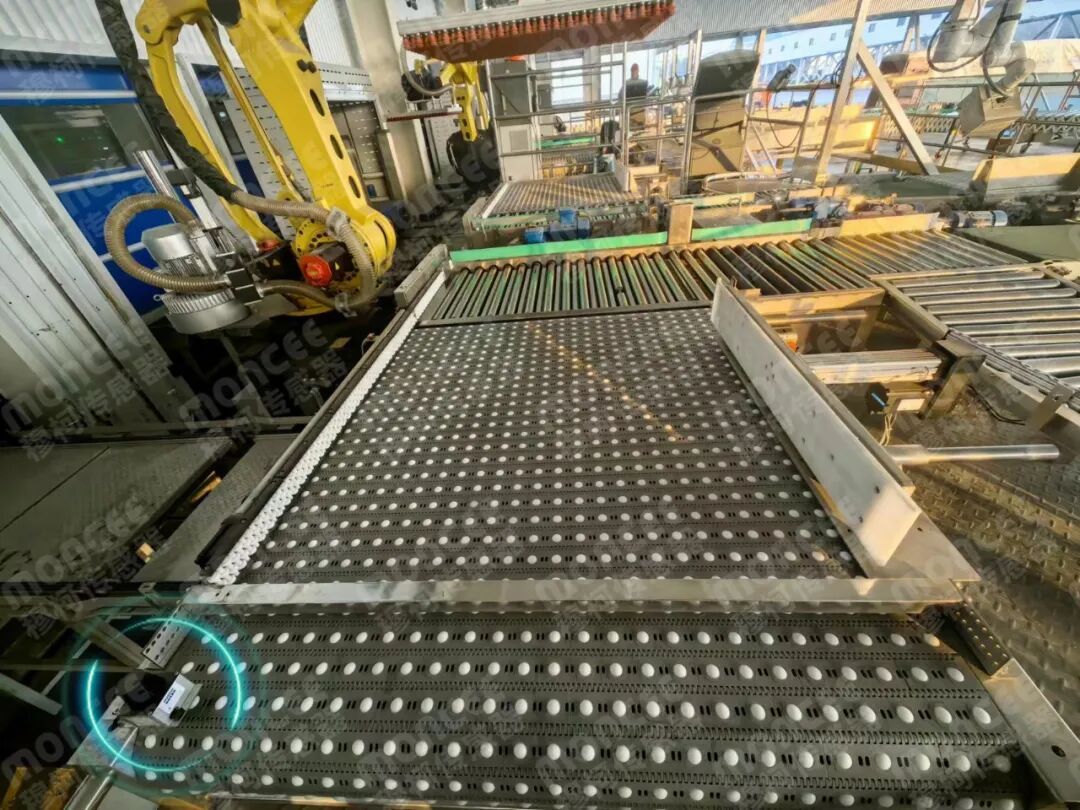
Untuk sistem otomasi yang kompleks, satu detection field tetap mungkin tidak cukup.
MILS-F30 mendukung dua metode pergantian area group:
Melalui digital I/O
Melalui host computer
Kedua metode tersebut tidak digunakan secara bersamaan, sehingga metode yang sesuai perlu dipilih berdasarkan kebutuhan aplikasi.
Dengan demikian, sistem dapat memiliki konfigurasi deteksi yang berbeda untuk kondisi operasi yang berbeda.
Contohnya:
Mode kecepatan tinggi → detection zone lebih luas
Mode kecepatan rendah → detection zone lebih kecil
Mode berbelok → detection zone yang disesuaikan
Mode operasi khusus → detection zone khusus
Pendekatan ini memungkinkan konfigurasi scanner mengikuti kondisi operasional mesin, bukan memaksakan satu detection field untuk seluruh kondisi kerja.
8. Waktu Respons Harus Dievaluasi pada Tingkat Sistem
Waktu respons merupakan faktor penting lainnya dalam desain protective zone.
Untuk MILS-F30, dokumentasi saat ini menetapkan interval minimum transmisi jaringan sebesar 66 ms dalam active transmission mode. Manual juga menjelaskan bahwa persyaratan interval minimum dapat berbeda berdasarkan protokol komunikasi yang digunakan.
Namun, dalam desain sistem industri, waktu komunikasi atau deteksi sensor tidak boleh langsung dianggap sebagai waktu berhenti total mesin.
Rantai respons secara keseluruhan dapat mencakup:
Deteksi → transmisi data → pemrosesan controller → output kontrol → respons drive → pengereman mekanis
Karena itu, engineer harus mengevaluasi keseluruhan sistem ketika menentukan apakah protective zone memberikan waktu reaksi yang memadai untuk aplikasi tertentu.
Hal ini sangat penting untuk AGV berkecepatan tinggi dan mesin yang bergerak.
9. Buat Konfigurasi yang Mudah Direplikasi untuk Deployment Massal
Bagi OEM dan system integrator, efisiensi konfigurasi dapat berdampak langsung pada biaya proyek.
MILS-F30 menyediakan fungsi import/export konfigurasi area. Setelah mesin pertama selesai dikonfigurasi, profil area dapat disimpan sebagai file dan kemudian diimpor ke perangkat baru.
Fungsi ini sangat berguna ketika sensor digunakan pada:
Banyak AGV
Beberapa lini produksi
Model mesin yang sama
Peralatan OEM yang distandardisasi
Sistem logistik berskala besar
Daripada mengonfigurasi setiap sensor dari awal, engineer dapat membuat template konfigurasi yang telah divalidasi dan menggunakannya kembali pada beberapa perangkat.
Bagi pelanggan B2B, hal ini dapat membantu mengurangi waktu commissioning dan meningkatkan konsistensi antarperalatan.
10. Integrasikan Scanner dengan Control System yang Ada
Safety Area Scanner tidak seharusnya dievaluasi sebagai komponen yang berdiri sendiri.
MILS-F30 mendukung Ethernet dan Type-C untuk konfigurasi parameter dan komunikasi data. Interface Ethernet dapat digunakan untuk transmisi data pengukuran serta pengelolaan parameter.
Sensor juga mendukung active dan passive transmission mode serta beberapa protokol komunikasi, berdasarkan dokumentasi produk.
Sebelum melakukan pembelian, system integrator sebaiknya memastikan:
Interface komunikasi
Format data
Transmission mode
Kebutuhan I/O
Kompatibilitas PLC
Arsitektur controller
Metode pergantian area
Kebutuhan software konfigurasi
Sensor dengan spesifikasi deteksi yang tinggi tetap dapat menjadi pilihan yang kurang sesuai jika tidak dapat terintegrasi secara efisien dengan arsitektur otomasi pelanggan.
11. Workflow Praktis untuk Mendesain Protective Zone
Untuk OEM dan system integrator, workflow berikut dapat membantu menyederhanakan proses desain:
Langkah 1: Tentukan area bahaya atau potensi tabrakan
Identifikasi secara tepat area yang harus dipantau.
Langkah 2: Tentukan karakteristik target
Pertimbangkan apakah target berupa personel, kendaraan, pallet, mesin, atau objek lainnya.
Langkah 3: Tentukan kebutuhan detection range
Jangan hanya menggunakan jarak maksimum sensor.
Langkah 4: Pilih posisi pemasangan
Pertimbangkan blind spot, objek reflektif, gangguan lingkungan, dan keterbatasan mounting.
Langkah 5: Rancang bentuk zone
Pilih bentuk persegi panjang, sektor, poligon, atau bentuk lain yang sesuai.
Langkah 6: Buat beberapa area group
Tentukan strategi deteksi yang berbeda untuk kondisi operasi yang berbeda.
Langkah 7: Tentukan respons sistem
Tentukan tindakan control system ketika setiap area terpicu.
Langkah 8: Validasi keseluruhan response chain
Evaluasi sensor, komunikasi, controller, dan perilaku berhenti mesin secara bersama-sama.
Langkah 9: Standardisasi konfigurasi
Untuk peralatan yang berulang, simpan dan gunakan kembali konfigurasi yang telah divalidasi.
Kesimpulan: Rancang Detection Zone Berdasarkan Aplikasi
Solusi Safety Area Scanner yang profesional bukan sekadar memilih scanner dengan jarak deteksi terpanjang. Nilai sebenarnya terletak pada kemampuan merancang strategi deteksi yang sesuai dengan mesin, lingkungan kerja, target, dan arsitektur kontrol.
MILS-F30 menunjukkan bagaimana industrial laser scanning sensor dapat mendukung pendekatan tersebut melalui scanning field 270°, jarak deteksi maksimum 50 m, konfigurasi multi-area, empat digital input untuk pergantian area group, serta komunikasi Ethernet/Type-C.
Bagi OEM, system integrator, dan perusahaan otomasi industri, pertanyaan pengadaan sebaiknya tidak berhenti pada:
“Berapa harga scanner ini?”
Pertanyaan yang lebih bernilai adalah:
“Seberapa efisien scanner ini dapat dikonfigurasi, diintegrasikan, direplikasi, dan dipelihara pada seluruh peralatan kami?”
Perspektif tersebut membantu perusahaan mengevaluasi bukan hanya performa sensor, tetapi juga biaya integrasi sistem, efisiensi commissioning, skalabilitas deployment, dan nilai proyek dalam jangka panjang.
Yang tidak kalah penting, apabila aplikasi melibatkan machine safety formal atau perlindungan personel, sertifikasi keselamatan dan standar yang berlaku untuk produk yang dipilih harus diverifikasi secara terpisah. Industrial laser scanner dengan fungsi area detection tidak boleh secara otomatis dipasarkan atau dinyatakan sebagai Safety Laser Scanner tersertifikasi tanpa dokumentasi yang mendukung.
 Artikel Sebelumnya:Machine Safety Mat: Aplikasi Machine Guarding, Integrasi, da
 Kembali ke daftar
Artikel Berikutnya:Apa Saja Merek Safety Edge dengan Teknologi Terbaik di Ameri

 English
 简体中文
 Indonesian


