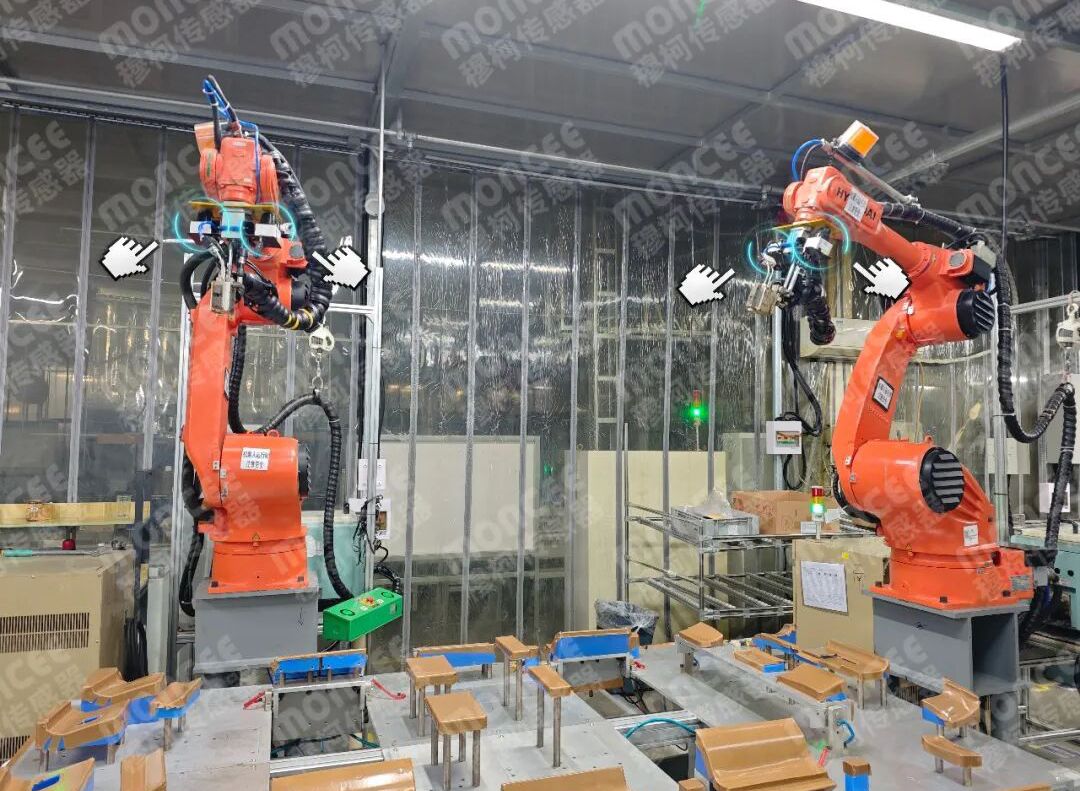
随着AGV(Automated Guided Vehicle,自动导引车)、AMR(Autonomous Mobile Robot,自主移动机器人)以及其他移动机器人越来越广泛地应用于智能工厂和自动化仓库,**碰撞规避(Collision Avoidance)**已经成为移动机器人系统中的重要功能。
当一个仓库内同时运行几十甚至数百台机器人时,碰撞规避已经不再只是一个单纯的导航功能,而逐渐成为移动机器人环境感知和运行控制架构的重要组成部分。
对于机器人制造商、仓库运营商、OEM厂商和系统集成商而言,AGV / AMR / Mobile Robot Cluster LiDAR可以帮助机器人提升环境感知和障碍物检测能力。但LiDAR的价值并不仅仅是“发现前方有物体”。通过合理配置,LiDAR还可以帮助移动机器人识别不断变化的交通环境、建立多级检测区域、触发不同的响应策略,并与机器人控制系统进行数据交互。
1. 为什么自动化仓库中的碰撞规避越来越复杂?
传统仓库中的车辆运行路线通常相对容易预测,而自动化仓库可能同时存在几十甚至数百个移动设备。
一台AGV在运行过程中可能遇到:
横穿运行路线的工作人员
在交叉路口接近的另一台AGV
临时停留在通道中的AMR
超出预期位置的托盘
进入共享通行区域的叉车
包装材料或其他不可预期的障碍物
AMR又增加了另一种挑战,因为其运行路线可以根据仓库环境和任务分配动态调整。
这意味着碰撞规避系统不能完全依赖预先设定好的固定路线。机器人需要持续获取周围环境信息。
LiDAR正是在这一环节发挥作用:它能够提供扫描区域内目标物的距离信息,使移动机器人或其控制系统能够感知周围环境的变化,并做出相应响应。
2. LiDAR如何检测AGV和AMR周围的障碍物?
像MILS-F30这样的工业激光扫描传感器采用TOF(Time of Flight,飞行时间)测距原理。传感器发射激光脉冲,接收目标物反射回来的激光,然后根据光的传播时间计算目标距离。
MILS-F30具有270°扫描角度,默认角分辨率为0.25°,最大检测距离达到50 m。在10%反射率条件下,其资料中给出的检测距离为20 m,在规定条件下测量精度约为**±2 cm**。
对于AGV和AMR而言,这意味着LiDAR能够持续获取机器人扫描平面内的距离信息。
因此,机器人不必完全依赖固定围栏或其他物理隔离设施,而是可以利用LiDAR提供的检测数据判断:
运行路径是否畅通,以及是否有障碍物进入预先设定的检测区域。
3. 从简单障碍物检测到智能碰撞规避
仅仅“检测到障碍物”还不够。
真正具有工业应用价值的碰撞规避系统,需要进一步确定:
检测到障碍物之后,机器人应该采取什么动作?
一个基本的控制逻辑可以理解为:
检测到障碍物 → 判断障碍物所在区域 → 评估机器人当前状态 → 触发相应控制响应
根据具体应用场景,系统可以设计不同的响应方式,例如:
保持正常运行速度
发出障碍物预警
降低运行速度
调整导航路线
暂时停止机器人
触发更高层级的安全功能
具体动作需要根据机器人的整体控制系统和安全架构进行确定。
这种设计方式使LiDAR不再只是一个独立的距离传感器,而成为移动机器人整体控制策略的一部分。
4. 多区域检测让AGV/AMR交通管理更加灵活
对于AGV和AMR应用而言,可配置检测区域是LiDAR非常重要的一项功能。
MILS-F30支持16组检测区域,每组包含3个可配置区域,并可以通过4个数字输入实现不同区域组之间的切换。
三个区域可以分别设置为:
外区域(Outer Area)
中区域(Middle Area)
内区域(Inner Area)
同时支持以下检测区域形状:
矩形
扇形
多边形
这使工程师可以针对不同的仓库运行场景设计不同的检测策略。
例如,机器人在宽阔的仓储通道中运行时,可以使用相对较大的检测区域;当机器人接近狭窄转弯区域、上下料工位或者人员交互区域时,则可以切换到另一组预先配置好的检测区域。
对于**Mobile Robot Cluster LiDAR(移动机器人集群LiDAR)**应用而言,这种灵活性尤其重要,因为不同机器人、不同运行速度、不同路线以及不同工作区域可能需要采用不同的检测配置。
5. 检测响应必须与机器人的运行特性相匹配
LiDAR的检测能力不能脱离机器人的制动性能单独进行评价。
例如,一台AMR以较高速度运行,同时承载较重的货物。此时,即使LiDAR能够快速发现障碍物,也只是完成了第一步。
完整的响应过程通常包括:
障碍物检测 → 数据处理 → 通信 → 控制决策 → 驱动响应 → 制动
MILS-F30资料中给出了约66 ms的区域检测初始响应参数。
但需要特别注意,这个参数不能直接理解为AGV的完整停车时间。
实际停车性能还受到整个系统的影响,包括:
机器人运行速度
负载重量
控制器响应时间
驱动系统
制动性能
地面条件
因此,在商业化仓库项目中,工程师应当评估完整的**“检测到停止(Detection-to-Stop)”响应链**,而不是单纯因为某款LiDAR的响应参数更快就确定最终产品。
6. 环境条件可能影响碰撞检测效果
自动化仓库并不是一个完全受控的实验室环境。
LiDAR实际工作过程中可能遇到:
深色物体
高反射率金属表面
透明材料
粉尘
强光照
温度变化
移动中的工作人员
形状不规则的托盘
MILS-F30资料显示,其防护等级为IP65,工作温度约为**−25°C至+55°C**,环境光抗干扰能力最高可达80,000 lux,采用905 nm Class 1(1类)激光。
这些参数可以作为评估工业仓库应用环境适应性的参考依据。
不过,实际安装时仍需要结合客户现场进行测试,包括:
仓库地面布局
目标物材料
光照条件
粉尘环境
机器人实际运行要求
不能仅根据产品数据表判断具体现场一定能够达到预期效果。
7. LiDAR通信能力决定系统集成难度
LiDAR只有能够有效接入机器人的控制架构,才能真正发挥商业应用价值。
MILS-F30支持Ethernet(以太网)和Type-C接口,用于配置和数据通信,同时支持主动和被动数据传输模式。
对于AGV和AMR制造商而言,进行LiDAR集成时,需要重点确认:
控制器兼容性
通信协议
I/O架构
数据传输方式
配置软件
故障诊断功能
后期维护要求
这些因素会直接影响OEM项目的开发周期以及整体工程成本。
对于系统集成商而言,一款容易集成的LiDAR往往意味着更低的开发工作量和更短的项目实施周期。
8. 集群级配置能力也是重要的商业价值
如果客户只使用一台移动机器人,配置效率可能并不是非常明显的问题。
但是,当一个自动化仓库开始运行几十台甚至数百台AGV和AMR时,配置和维护效率就会成为采购决策中的重要因素。
MILS-F30支持检测区域配置的导入和导出,因此已经建立的区域配置可以复制到其他设备。
对于OEM制造商和系统集成商而言,这有助于:
减少重复调试工作
提高设备配置一致性
缩短批量部署周期
简化后期维护
因此,在评估AGV / AMR / Mobile Robot Cluster LiDAR的商业价值时,不应该只比较单台设备采购价格,还应考虑:
安装时间
调试效率
配置管理成本
技术支持能力
设备更换便利性
定制开发能力
长期供货稳定性
9. Safety LiDAR与Navigation LiDAR必须明确区分
有一个非常重要的问题不能忽视:
工业导航/障碍物规避LiDAR,并不自动等同于经过认证的Safety Laser Scanner(安全激光扫描仪)。
MILS-F30的资料将其定位为用于导航、障碍物规避和区域检测的工业激光扫描传感器。
目前提供的产品资料并不能证明其具有IEC 61496安全认证、SIL等级或PL等级。
因此,如果项目要求LiDAR输出直接承担正式的人员安全防护功能,就需要单独核实符合项目要求的安全认证产品以及完整的安全系统架构。
这一点对于OEM制造商和系统集成商尤其重要,因为客户在进行安全评估或项目验收时,通常需要明确区分:
环境感知/障碍物检测功能与经过认证的安全防护功能。
10. LiDAR为什么对自动化仓库具有商业价值?
最终而言,LiDAR的商业价值与自动化仓库的运营可靠性密切相关。
合理设计的检测系统可以帮助支持:
更灵活的AGV/AMR交通管理
降低碰撞风险
提升机器人对障碍物的感知能力
实现更加灵活的机器人路径规划
标准化机器人集群配置
简化OEM系统集成
支持多机器人规模化部署
对于仓库运营商而言,这能够为后续自动化扩展提供更加系统化的技术基础。
对于机器人制造商而言,可配置LiDAR可以帮助建立更加标准化的感知平台,从而适配不同型号的移动机器人。
对于系统集成商而言,同一LiDAR平台能够通过不同的检测区域和系统配置适配不同客户项目,有助于提高项目方案的复用程度。
结论
AGV / AMR / Mobile Robot Cluster LiDAR正在成为自动化仓库环境感知和碰撞规避系统中的重要组成部分。
LiDAR的作用并不仅仅是判断机器人附近是否存在物体。通过多区域检测、宽范围扫描、工业通信接口以及面向集群部署的配置能力,LiDAR可以进一步融入动态机器人交通管理系统。
MILS-F30具有270°扫描范围、最大50 m检测距离、可配置多区域检测、Ethernet/Type-C通信接口以及工业环境适应性参数,可以为导航、障碍物规避和区域检测应用提供技术基础。
不过,对于商业化AGV和AMR项目而言,成功部署并不只取决于LiDAR本身。工程师还需要综合考虑:
机器人运行特性、制动性能、安装环境、通信架构、机器人集群管理,以及在有正式安全防护要求时所使用的经过相应认证的安全组件。
因此,一款真正适合商业项目的LiDAR,并不只是“检测距离最长”的产品,而应该是能够可靠集成、高效部署、规模化应用,并且与机器人实际工作环境和项目需求准确匹配的LiDAR解决方案。


 English
 简体中文
 Indonesian
 上一篇:
 返回列表


