在自动化生产线、机器人工作站、AGV/AMR 物流系统以及人机协作设备中,Safety Area Scanner(安全区域扫描仪)可以通过持续扫描指定区域,对人员、车辆或其他目标进行检测,从而实现区域监控、障碍物检测和设备联动控制。
但在工业采购和安全项目中,一个非常重要的问题是:“Safety Area Scanner”并不一定等同于经过正式安全认证的 Safety Laser Scanner(安全激光扫描仪)。因此,在选型和项目设计过程中,除了关注扫描距离和检测范围,还需要结合产品用途、控制系统、响应链路以及相关安全文件进行综合评估。
以 MILS-F30 工业激光扫描传感器为例,该产品采用 TOF(飞行时间)测距技术,具有 270° 扫描角度、最大 50 m 检测距离,并支持区域检测和多区域配置,适用于导航、避障以及工业区域监测等应用。
1. 什么是 Safety Area Scanner?
Safety Area Scanner 通常用于对设备周围的特定区域进行持续扫描。当检测到目标进入预设区域后,系统可以根据应用逻辑执行报警、减速、停止或其他控制动作。
对于工业用户而言,Safety Area Scanner 的价值不仅在于“检测到物体”,更在于它能否根据实际设备需求灵活配置防护区域。
例如,MILS-F30 支持:
270° 扫描范围
最大 50 m 检测距离
默认 0.25° 角分辨率
最多 16 组 Area Group(区域组)
每组支持 3 个可配置区域
支持矩形、扇形、多边形等区域形状
4 路数字输入,可用于切换不同区域组
需要特别注意的是,工业激光扫描传感器具有区域检测功能,并不意味着它自动属于经过安全认证的 Safety Laser Scanner。
如果项目涉及正式的人身安全防护,应进一步确认产品是否具备项目要求的安全认证、功能安全性能及相关技术文件。
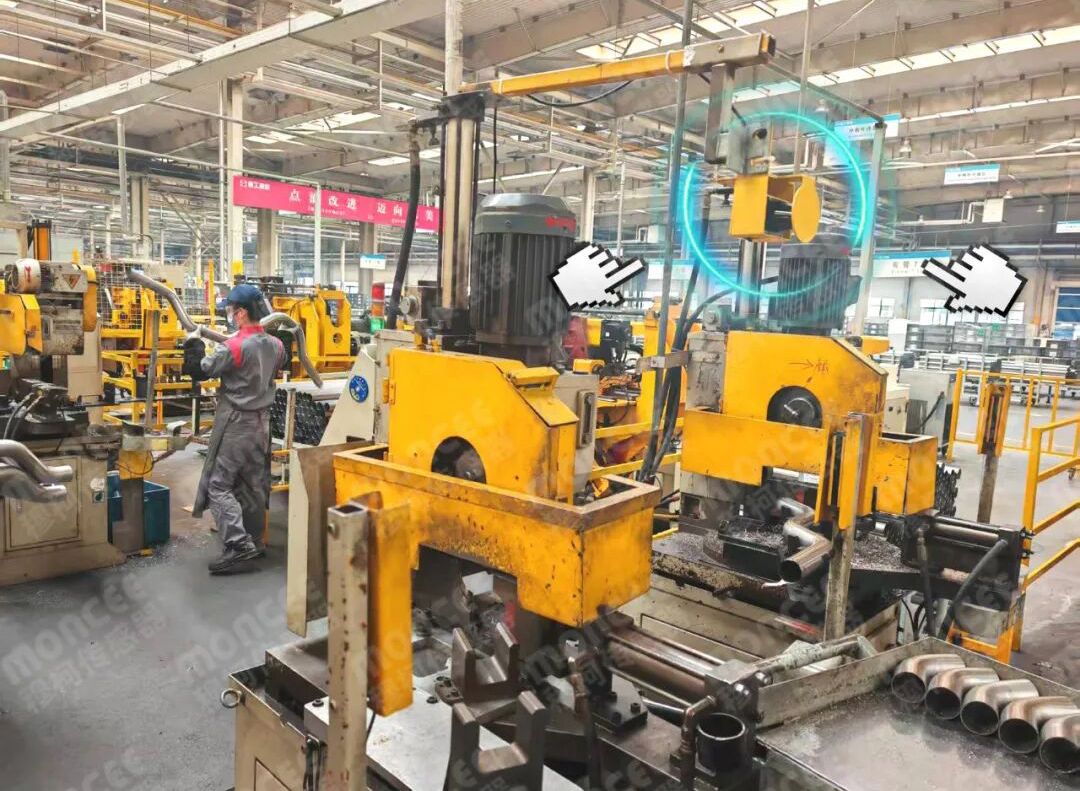
2. 从应用需求出发,而不是从传感器参数出发
设计 Protective Zone(防护区域)时,很多采购人员首先关注:
“这个扫描仪能扫描多远?”
实际上,更合理的顺序应该是:
先确定危险源 → 确定需要检测的目标 → 确定防护区域 → 再选择合适的扫描设备。
例如,在 AGV/AMR 应用中,重点可能是:
检测车辆前方障碍物
防止人员进入车辆运行区域
根据车辆运行状态改变检测范围
在不同运行模式下使用不同保护区域
而在固定式机械设备中,则可能更关注:
设备周围人员进入检测
危险区域入侵检测
设备运行状态联动
多级报警或停机逻辑
因此,Safety Area Scanner 的选型不应该只比较“最大检测距离”,而应该从整个应用场景进行评估。
3. 使用多个 Detection Zone 应对不同风险等级
工业设备并不一定只有一个需要监控的区域。
例如,可以根据距离设备危险源的远近设置不同区域:
外部区域:用于提前发现目标并触发报警
中间区域:用于进一步控制设备运行状态
内部区域:用于执行更严格的停机或保护逻辑
MILS-F30 支持 16 组区域配置,每组包含 3 个区域,因此可以针对不同工作状态预先设置不同的 Protective Zone。
此外,设备提供 4 路数字输入,可以根据外部控制信号切换不同的区域组。
这对于需要根据设备状态改变检测范围的应用尤其有价值。
例如:
正常运行模式 → 使用较大的检测区域
低速模式 → 切换到另一组检测区域
维护模式 → 使用专门配置的区域
这种方式可以让同一台扫描设备适应不同的工作状态,而不需要每次运行时重新手动配置检测区域。
4. 选择适合的 Protective Zone 形状
不同工业现场的危险区域形状并不相同,因此防护区域不能简单地设置成一个固定矩形。
MILS-F30 支持多种区域形状,包括:
矩形
扇形
多边形
选择区域形状时,应结合设备实际结构和运动范围。
例如:
矩形区域
适合规则的机械设备、仓储区域以及设备外围保护区域。
扇形区域
适合以扫描仪为中心向前或向侧面进行检测的场景,例如车辆、AGV 等。
多边形区域
适合现场存在设备支架、立柱、墙体或其他结构,需要避开非目标区域的复杂工业环境。
合理的区域设计可以减少无效检测,同时提高实际应用中的空间利用率。
5. 综合考虑 Scanning Angle 和 Detection Distance
Safety Area Scanner 的扫描角度和检测距离直接影响 Protective Zone 的覆盖范围。
MILS-F30 的主要参数包括:
参数 | MILS-F30 |
扫描角度 | 270° |
最大检测距离 | 50 m |
10% 反射率检测距离 | 20 m |
默认角分辨率 | 0.25° |
测量精度 | 约 ±2 cm |
| 防护等级 | IP65 |
需要注意的是,最大检测距离并不等于所有目标、所有环境下都能稳定达到的有效检测距离。
目标反射率、安装角度、现场环境以及目标尺寸都会影响实际检测效果。
例如,MILS-F30 在 10% 反射率条件下的检测距离为 20 m。因此,在进行大型项目设计时,应根据实际目标和现场环境进行验证,而不能简单按照产品宣传中的最大距离进行 Protective Zone 设计。
6. 充分考虑现场安装环境
工业现场通常存在粉尘、阳光、温度变化以及其他复杂环境因素,因此 Safety Area Scanner 的环境适应能力也是选型的重要指标。
MILS-F30 的相关环境参数包括:
IP65 防护等级
工作温度:-25°C 至 +55°C
环境光抗干扰能力:最高约 80,000 lux
905 nm Class 1 激光
支持多回波处理,可用于应对较复杂的环境条件
如果设备需要安装在室外、物流通道或高亮度环境中,就需要特别关注环境光、污染物以及目标反射特性对检测性能的影响。
因此,建议在项目设计阶段确认:
1.扫描仪的安装位置;
2.周围是否存在强光源;
3.是否存在高反射率或低反射率目标;
4.是否存在粉尘、雨水或其他环境干扰;
5.防护等级是否满足现场要求。
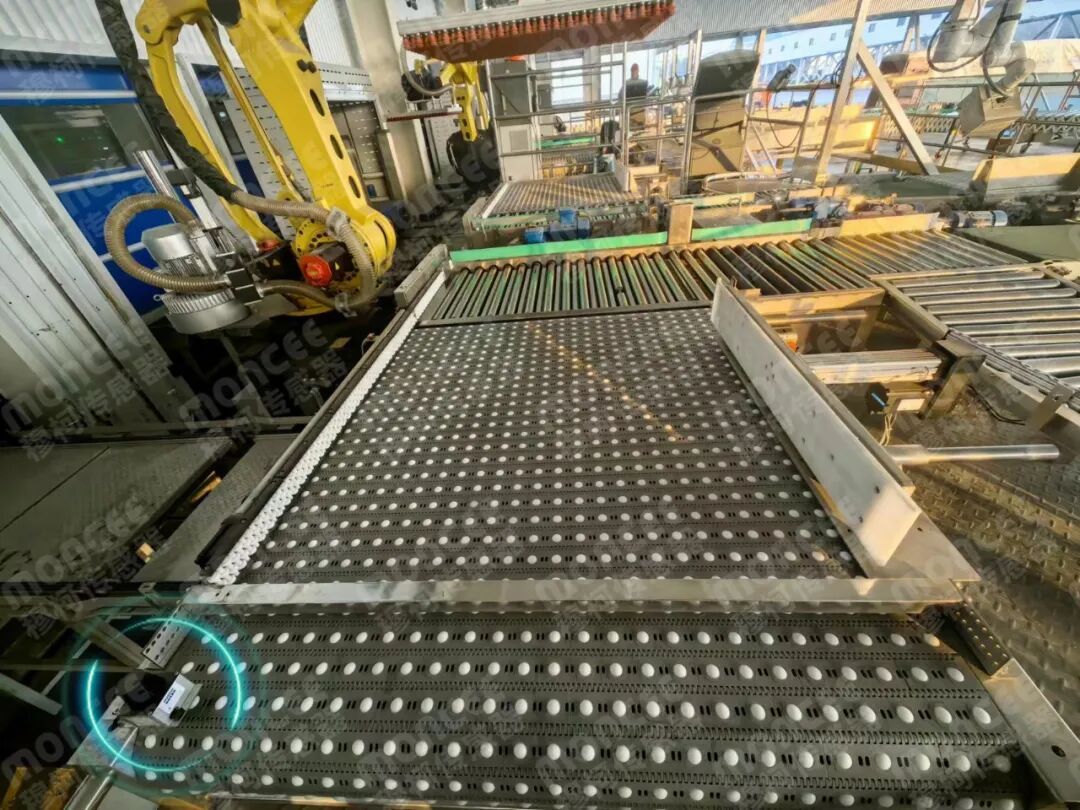
7. 根据设备运行状态配置不同的 Area Group
工业设备往往存在多种工作状态。
例如,同一台 AGV 在正常运输、转弯、倒车和低速运行时,其需要监控的区域可能并不完全相同。
因此,设计 Protective Zone 时,应将不同运行状态纳入考虑。
MILS-F30 支持多个 Area Group,可以提前完成不同区域方案的配置,并通过数字输入或上位机控制切换。
这意味着企业可以将区域配置从“一次性参数设置”升级为“根据设备状态动态调用不同配置”。
对于设备制造商来说,这种方式还有一个明显优势:可以将标准化的区域配置作为设备设计的一部分,从而减少不同项目之间的重复调试工作。
8. Response Time 必须从整个系统层面进行评估
Safety Area Scanner 的响应时间是工业项目中非常重要的指标,但不能仅仅看扫描设备本身的一个时间参数。
MILS-F30 当前产品参数中,区域检测初始响应时间约为 66 ms。
同时,产品资料中也说明,在主动数据传输模式下,网络传输的最小间隔为约 66 ms,实际情况还会受到通信协议等因素影响。
因此,不能简单地将“66 ms”理解为从目标进入区域到机械设备完全停止所需要的时间。
实际系统的响应链路通常包括:
目标检测 → 数据传输 → Controller 处理 → 控制输出 → 驱动器响应 → 机械制动
因此,在涉及人员安全或设备保护的项目中,应评估整个系统的响应时间,而不是只比较扫描仪参数。
这也是工业安全项目与普通障碍物检测项目在设计思路上的重要区别。
9. 为批量部署建立可复制的配置方案
如果企业需要在几十台甚至数百台设备上部署 Safety Area Scanner,那么每台设备重新手动配置 Protective Zone 会增加大量调试和维护成本。
MILS-F30 软件支持区域配置文件的导入和导出,因此可以将经过验证的区域配置保存下来,再用于其他设备。
对于设备制造商(OEM)来说,这可以帮助建立标准化配置流程:
创建标准配置 → 现场验证 → 保存配置文件 → 批量复制 → 最终验证
这样不仅可以减少工程人员的重复工作,还能够降低不同设备之间配置不一致的风险。
对于批量采购项目而言,供应商是否能够提供稳定的软件、配置工具以及技术支持,同样应该纳入采购评估。
10. 与现有 Control System 集成
Safety Area Scanner 并不是一个独立工作的设备。
它需要与 PLC、工业计算机、AGV 控制系统或其他控制设备进行数据和信号交互。
MILS-F30 支持:
Ethernet
Type-C
主动数据传输模式
被动数据传输模式
数字输入/输出
区域检测结果输出
点云数据上传
因此,在采购之前,建议企业确认现有控制系统是否能够方便地与扫描仪进行通信。
重点需要评估:
通信接口是否匹配;
数据协议是否满足项目需求;
区域状态如何切换;
检测结果如何传递给控制系统;
出现通信异常时系统如何处理;
后期是否方便扩展更多设备。
对于 OEM 客户而言,集成难度往往比单纯的传感器采购价格更加影响项目总成本。
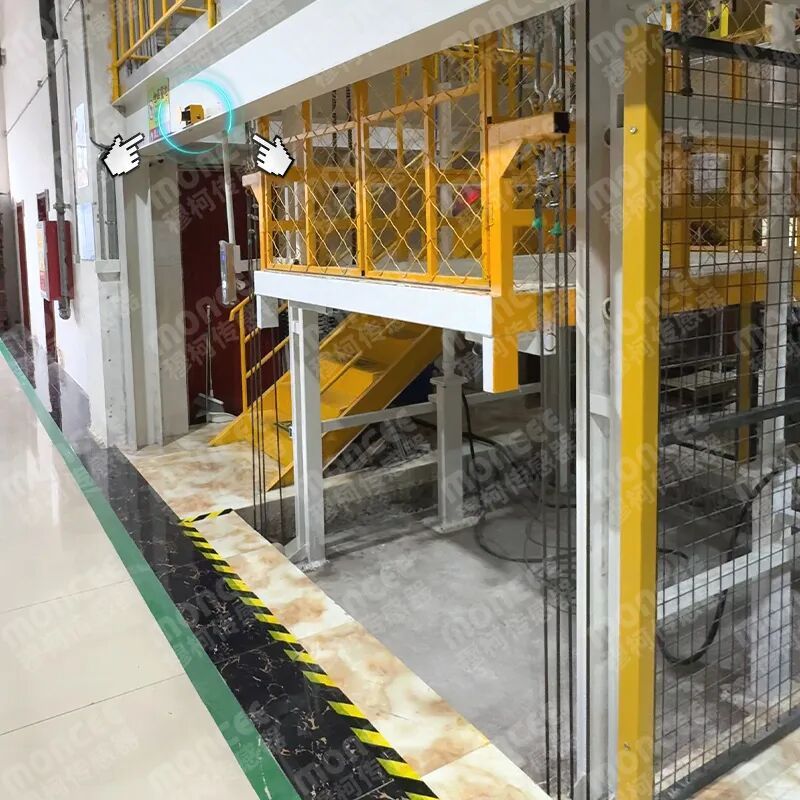
11. Industrial Protective Zone 设计的实用流程
如果企业正在为工业设备设计 Safety Area Scanner 方案,可以按照以下流程进行:
Step 1:确定危险源或潜在碰撞区域
明确需要保护的设备、机械运动区域或人员可能进入的区域。
Step 2:确定需要检测的目标
明确需要检测的是人员、车辆、货物还是其他障碍物。
Step 3:确定检测距离
根据设备速度、目标特性以及现场空间确定合理的 Detection Distance。
Step 4:选择扫描仪安装位置
确保扫描区域能够覆盖实际需要监控的空间,同时减少结构遮挡。
Step 5:设计 Protective Zone
根据现场结构选择矩形、扇形或多边形区域。
Step 6:配置多个 Area Group
针对不同设备运行状态建立不同区域配置。
Step 7:确定系统响应逻辑
明确不同区域被触发后,设备应该报警、减速、停止还是执行其他动作。
Step 8:验证完整响应链路
不要只测试扫描仪本身,而要验证从检测到最终设备动作的完整过程。
Step 9:标准化配置
对于批量设备,将经过验证的配置保存并复制到其他设备,同时进行最终现场验证。
结论:Safety Area Scanner 的价值不仅是“扫描范围”
对于工业企业而言,选择 Safety Area Scanner 时,不能只比较价格、检测距离或扫描角度。
真正值得关注的是:
它是否适合你的应用?是否能够覆盖目标区域?是否方便配置?是否能够与现有控制系统集成?是否适合批量部署?以及整个系统能否满足项目所需的安全要求?
MILS-F30 具备 270° 扫描、最大 50 m 检测距离、16 组区域配置、每组 3 个区域以及多种 Protective Zone 形状等特点,因此可以用于工业导航、障碍物检测和区域监控等应用。
但是,对于正式的人身安全防护项目,企业仍然需要进一步核实产品的安全认证、功能安全性能以及适用标准。不能因为产品采用激光扫描技术并具备 Area Detection 功能,就自动将其认定为经过认证的 Safety Laser Scanner。
对于采购人员和设备制造商而言,更合理的评价方式是从应用适配性、系统集成难度、配置效率、批量部署能力以及整体项目成本出发,选择真正适合自身工业场景的解决方案。


 English
 简体中文
 Indonesian
 上一篇:
 返回列表


